X

 0
样
编辑:刘老师Y(装备制造大类编辑)
QQ:651265333
电话:0411-84708979(编辑电话)0411-84706041(购书电话)
邮箱:
特种机器人操作与运维(初级)
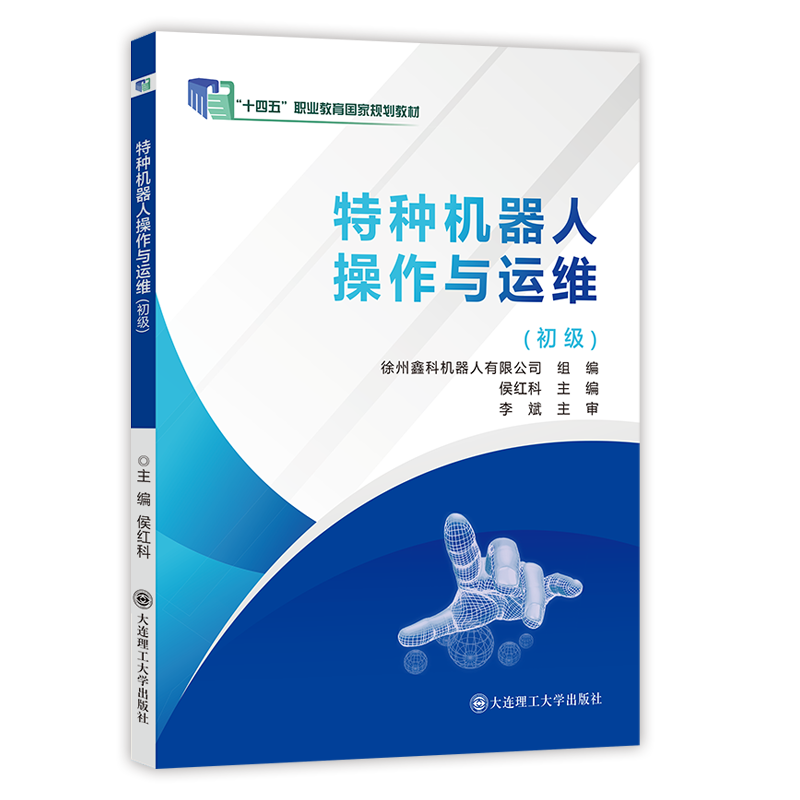
作者:侯红科
出版时间:2022-09-01
定价:42.00元
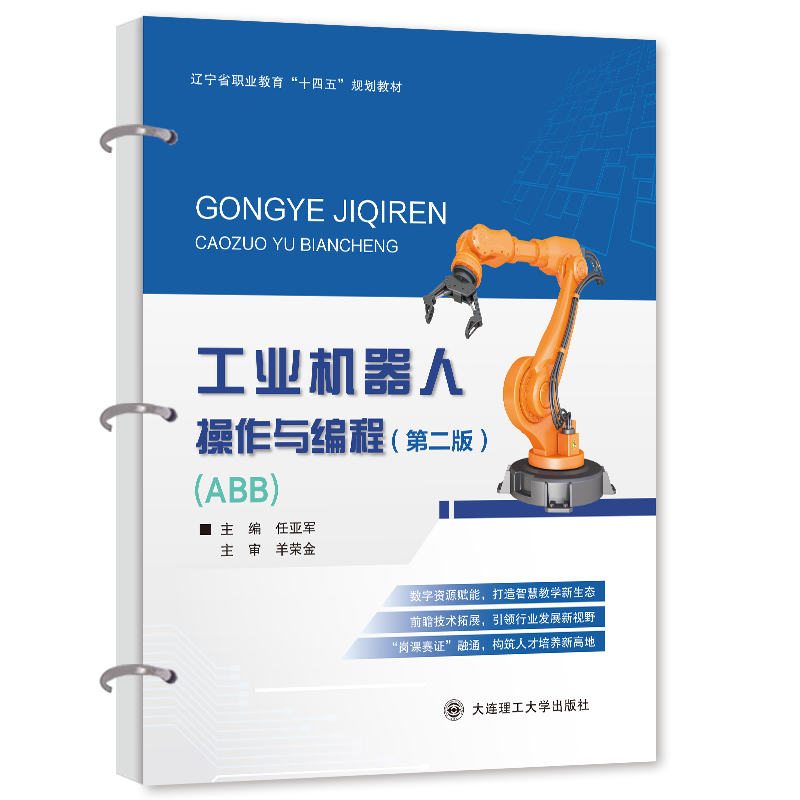
工业机器人操作与编程
 荐
作者:任亚军
出版时间:2023-02-01
定价:59.80元
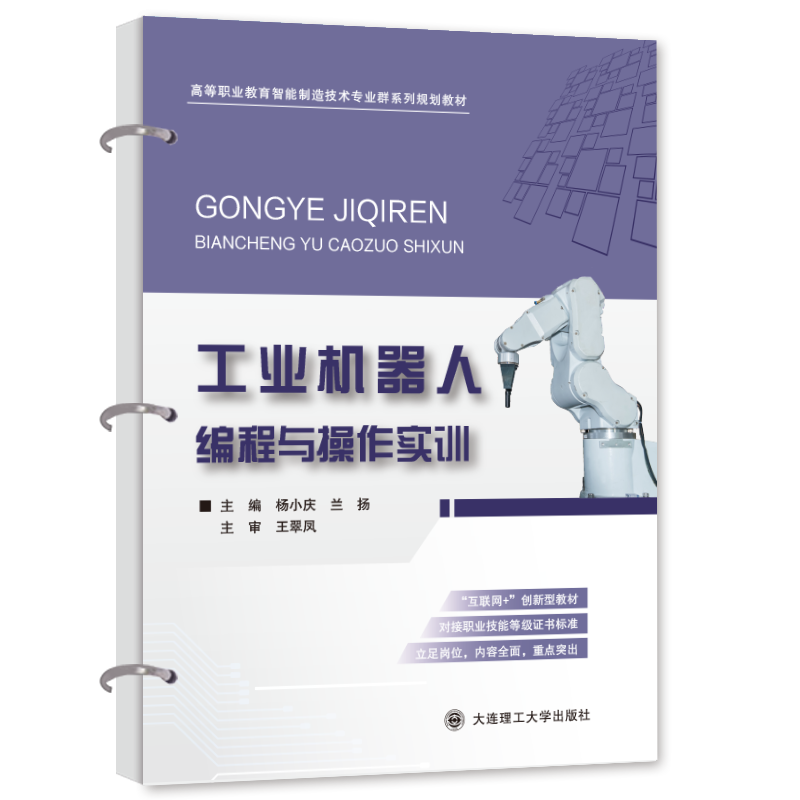
工业机器人编程与操作实训
 荐
作者:杨小庆 兰扬
出版时间:2023-06-01
定价:55.00元
工业机器人手爪设计与应用

作者:王惠卿 杨妙
出版时间:2023-09-01
定价:40.80元
本教材采用活页式编写体例,校企合作“双元”开发,以ABB IRB120型工业机器人多功能平台为载体,对接最新专业教学标准及岗位实际需求,融素质教育于典型项目完成过程中,真正满足职业岗位的能力要求。
本教材坚持产教融合、校企协同的开发路径,特邀行业企业技术专家深度参与教材的策划与编写,将真实生产案例、典型工程任务融入教学体系。全书以ABB IRB 120 型工业机器人多功能平台为载体,构建循迹、绘图、装配、搬运、码垛五个典型项目,每个项目遵循“任务分析→路径规划→编程与调试→系统维护”的工作过程进行系统化设计,精准锚定岗位核心能力。
本教材采用活页式结构设计,每个任务配备独立的工单,内容自成体系、可拆可组。学生可在教师引导下以“任务工单”形式完成任务实施、过程记录与成果评价,同时结合国家职业教育智慧教育平台的在线课程“工业机器人操作与编程”开展自主学习、课后复习与在线答疑,实现学、做、评一体化。
项目一 工业机器人循迹操作与编程
任务一 工业机器人循迹任务分析
任务二 工业机器人循迹路径规划
任务三 工业机器人循迹编程与调试
任务四 工业机器人循迹系统维护
项目二 工业机器人绘图操作与编程
任务一 工业机器人绘图任务分析
任务二 工业机器人绘图路径规划
任务三 工业机器人绘图编程与调试
任务四 工业机器人绘图系统维护
项目三 工业机器人装配操作与编程
任务一 工业机器人装配任务分析
任务二 工业机器人装配路径规划
任务三 工业机器人装配编程与调试
任务四 工业机器人装配系统维护
项目四 工业机器人搬运操作与编程
任务一 工业机器人搬运任务分析
任务二 工业机器人搬运路径规划
任务三 工业机器人搬运编程与调试
任务四 工业机器人搬运系统维护
项目五 工业机器人码垛操作与编程
任务一 工业机器人码垛任务分析
任务二 工业机器人码垛路径规划
任务三 工业机器人码垛编程与调试
任务四 工业机器人码垛系统维护
参考文献
项目工单实施与评价手册
项目一 工业机器人循迹操作与编程
项目二 工业机器人绘图操作与编程
项目三 工业机器人装配操作与编程
项目四 工业机器人搬运操作与编程
项目五 工业机器人码垛操作与编程

PPT-工业机器人操作与编程(第二版)
课程标准-工业机器人操作与编程(第二版)

教学设计-工业机器人操作与编程(第二版)
模型文件-工业机器人操作与编程(第二版)

扫码关注
返回顶部
很抱歉!您正在使用的浏览器版本过低,无法正常使用我们的网站,请升级后再试!
为获得最佳浏览体验,建议您升级或使用其他浏览器,我们列出了一些最受欢迎的浏览器供您尝试: